
Comment fonctionnent les modules de capteurs de ma trousse Climate Action Kit?
Cet article a été traduit automatiquement. Version originale anglaise.
Chaque module de capteur et de sortie de votre Climate Action Kit se branche dans le même concentrateur (la breakout board) et parle le même langage (Jacdac), donc une fois que vous comprenez un module, les autres suivent le même principe.
Voici la version courte pour chaque module : ce qu'il détecte, comment il le détecte, et ce que vous faites dans MakeCode.
Avant de commencer : le principe qui s'applique à chaque module
- Branchez le module dans un port de la breakout board avec l'un des câbles de la trousse. Les câbles et les ports ne sont pas détrompés, donc ils peuvent être branchés dans les deux sens.
- Allumez la breakout board et assurez-vous qu'un micro:bit V2 est bien inséré dans le connecteur à bord d'or. La trousse ne fonctionne pas avec un micro:bit V1 — voir « Pourquoi la Climate Action Kit fonctionne-t-elle seulement avec le micro:bit v2? ».
- Dans MakeCode, ajoutez notre extension Forward Education (voir « Comment ajouter l'extension Forward EDU dans MakeCode »). Les catégories de blocs
fwdSensors,fwdMotorsetfwdLightsapparaissent dans la boîte à outils. - Faites glisser le bloc correspondant à votre module, téléversez-le sur le micro:bit, puis jumelez-le lorsque demandé.
Comme les modules sont des appareils Jacdac, ils s'identifient eux-mêmes auprès de la carte — vous n'avez pas besoin d'indiquer à votre code quel port vous avez utilisé. Si vous avez plus d'un exemplaire du même module, les blocs sont numérotés (par exemple soilMoisture1, dial1, ledRing1).
La breakout board — le concentrateur où tout se branche
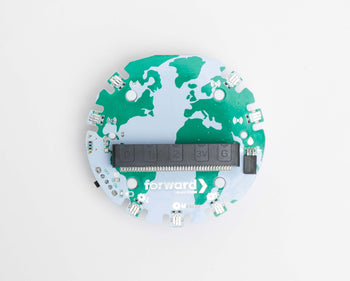
Une breakout board est une carte de circuit qui « déploie » le petit connecteur à bord d'or du micro:bit en ports pleine grandeur, étiquetés, dans lesquels vous pouvez brancher des composants en toute sécurité.
La breakout board est le concentrateur de tout projet Climate Action Kit. Le micro:bit s'insère dans le connecteur, et la carte transmet les instructions de votre code aux capteurs et aux moteurs, tout en renvoyant les lectures des capteurs. Elle est conçue pour être programmée avec notre extension dans MakeCode (page produit).
La carte fonctionne avec une pile au lithium-ion rechargeable de 3,7 V et 1500 mAh, qui se recharge par micro USB, et offre 4 ports de capteurs, 3 ports de moteurs et 1 port pour pompe à eau, à utiliser avec le micro:bit V2 et les modèles plus récents. Les capteurs se branchent dans les ports de capteurs, les servomoteurs dans les ports de moteurs, et la pompe à eau dans le port qui lui est réservé — les ports ne sont pas interchangeables (Breakout Board et composants).
Astuce pour la classe : la carte est aussi la source d'alimentation des modules, donc si plusieurs capteurs cessent de fonctionner en même temps, rechargez la carte avant de chercher tout autre problème. Voir « Combien de temps dure la pile de la Breakout Board de la Climate Action Kit? »
Capteur solaire (de lumière)
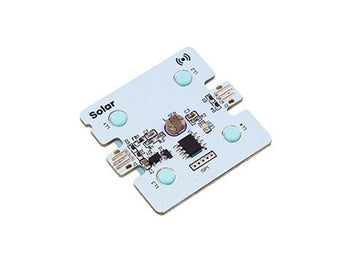
Le concept. La lumière qui frappe une cellule solaire produit une petite sortie électrique — plus il y a de lumière, plus la sortie est importante. C'est exactement ainsi que fonctionne un panneau solaire, ce qui fait de ce module un bon pont entre la programmation et les leçons sur les énergies renouvelables.
En pratique. Le module rapporte un niveau de lumière que votre code peut comparer à une valeur. Dans l'exemple de notre extension, un anneau de DEL devient rouge lorsque le niveau de lumière descend à 40.
Astuce pour la classe : demandez aux élèves de lire d'abord la valeur dans un bloc show number et de se promener dans la salle — près d'une fenêtre, dans le couloir, sous un pupitre — afin de choisir un seuil adapté à votre salle plutôt qu'à une feuille d'exercice.
Capteur d'humidité du sol
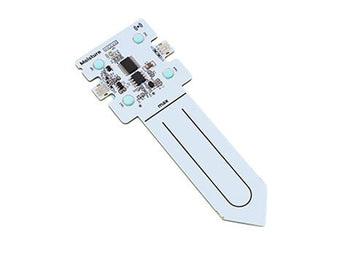
Le concept. L'eau change la facilité avec laquelle l'électricité traverse le sol. La sonde mesure ce changement et le convertit en un niveau d'humidité — un pot sec donne une lecture basse, un pot fraîchement arrosé donne une lecture élevée.
Le module détecte le pourcentage d'humidité dans un milieu donné, possède deux ports de câble réversibles, et fonctionne avec n'importe laquelle de nos Climate Action Kits (page produit du capteur d'humidité). Nous ne vendons pas cette pièce de remplacement en ligne — contactez-nous et nous nous occuperons de vous.
En pratique. Le bloc le plus utilisé pose une question oui/non — l'humidité dépasse-t-elle un seuil, est-elle inférieure ou supérieure? — ce qui convient parfaitement à un bloc if. C'est notre exemple d'arrosage automatique : quand le sol descend sous 15, la pompe fonctionne par intermittence jusqu'à ce que la lecture dépasse 42.
Astuce pour la classe : insérez la sonde à une profondeur constante. Deux équipes avec le même sol peuvent obtenir des résultats différents simplement parce que l'une a enfoncé la sonde plus loin. Gardez l'extrémité électronique au sec.
Capteur suiveur de ligne (réflectance infrarouge)

Le concept. Le module projette une lumière infrarouge vers le bas, sur la surface, et mesure la quantité qui est réfléchie. Une surface pâle réfléchit beaucoup de lumière; une ligne noire mate en réfléchit très peu. Il utilise trois capteurs photoélectriques à lumière réfléchie, ce qui permet à votre robot de savoir si la ligne se trouve sous la gauche, le centre ou la droite du module, et de se diriger en conséquence. Dans le contenu de la trousse, vous le trouverez répertorié comme le capteur infrarouge, fourni avec une roulette de support.
En pratique. Installez-le face au sol, à quelques millimètres au-dessus de la surface, et associez-le aux blocs de conduite (fwdMotors.setupDriving, drive, turn, stop) afin que le robot corrige sa trajectoire lorsque la ligne s'éloigne du centre.
Astuce pour la classe : l'éclairage et le ruban adhésif comptent plus que le code. Les planchers brillants, le ruban lustré et un rayon de soleil traversant le parcours changent tous les lectures. Si un robot dévie, consultez « Pourquoi mon robot suiveur de ligne dévie-t-il de sa trajectoire? » avant de réécrire le programme.
Capteur sonar (de distance)

Le concept. Le sonar fonctionne par écho, un peu comme une chauve-souris se repère dans le noir : le module émet une impulsion d'ultrasons (un son trop aigu pour que nous puissions l'entendre), attend qu'elle rebondisse sur ce qui se trouve devant elle, et mesure le temps que met l'écho à revenir. Plus l'attente est longue, plus l'objet est loin.
Le module mesure la distance, possède deux ports de câble réversibles, et fonctionne avec n'importe laquelle de nos trousses (page produit du capteur sonar). Comme le capteur d'humidité, nous ne vendons pas cette pièce de remplacement en ligne — contactez-nous si vous en avez besoin (pièce FE-04-0008). Il existe aussi une courte vidéo d'installation sur notre page tutoriel du capteur sonar.
En pratique. La lecture est une distance en mètres, donc une valeur de 0.5 signifie un demi-mètre — pas 50. Vous pouvez lire la distance brute avec fwdSensors.sonar1.fwdDistance(), ou poser la question de seuil oui/non qui convient à un bloc if :
if (fwdSensors.sonar1.fwdDistancePastThreshold(0.5, fwdEnums.OverUnder.Under)) {
    fwdMotors.stop()
}
C'est le principe utilisé dans notre exemple de véhicule autonome : quand le sonar détecte un obstacle à moins de 0,5 m, le véhicule s'arrête, tourne pour changer de direction, puis recule. Un autre exemple associe des distances de 0 à 2,5 m aux huit pixels de l'anneau de DEL, ce qui est une belle façon de rendre la lecture visible.
Astuce pour la classe : pointez le capteur vers un objet plat et solide lorsque les élèves font des tests. Les objets mous, inclinés ou très étroits dispersent l'écho et donnent des lectures instables — une main ou un morceau de carton fonctionne bien mieux qu'un pied de chaise. Le sonar apparaît dans des leçons de la plateforme d'apprentissage comme les lampadaires intelligents et les véhicules d'entrepôt intelligents, où les élèves définissent leur propre distance de déclenchement.
Capteur tactile
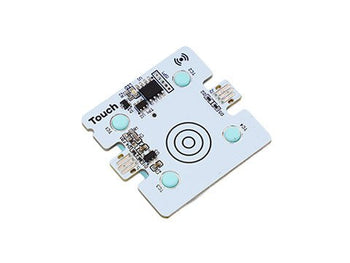
Le concept. C'est un capteur capacitif : il détecte le minuscule changement électrique que votre doigt provoque en s'approchant du pavé, plutôt qu'un interrupteur mécanique qu'on enfonce. Cela signifie qu'il n'y a aucune pièce mobile qui puisse s'user — et il peut se déclencher à travers une fine couche comme du papier ou un prototype en carton.
En pratique. Il se comporte comme un bouton dans le code, avec des événements distincts pour l'appui et le relâchement.
Astuce pour la classe : utilisez l'événement de relâchement plutôt que d'appui pour les actions que les élèves ne devraient pas pouvoir déclencher en boucle en gardant un doigt sur le pavé.
Cadran (encodeur rotatif)

Le concept. Un encodeur rotatif est un bouton qui rapporte un mouvement, et non une position : chaque clic de rotation envoie un événement indiquant « un pas dans le sens horaire » ou « un pas dans le sens antihoraire ». Contrairement à un bouton de volume avec des butées, il tourne indéfiniment — c'est donc votre code qui garde le total cumulé. Le module comprend aussi un bouton-poussoir (Pitsco).
En pratique. L'événement vous donne une valeur difference — le nombre de pas effectués — que vous ajoutez à ce que vous contrôlez.
Astuce pour la classe : le cadran est le moyen le plus rapide de permettre aux élèves d'ajuster un projet en direct — un seuil, une vitesse, une luminosité — sans avoir à retéléverser le code chaque fois.
Anneau de DEL

Le concept. L'anneau contient 8 DEL adressables WS2812b (Pitsco). « Adressable » signifie que chaque DEL a sa propre adresse sur une seule ligne de données, ce qui permet à un seul câble de contrôler la couleur et la luminosité de chaque pixel de façon indépendante — idéal pour les affichages d'état, la visualisation de données et les alarmes.
En pratique. Le bloc le plus simple donne à tous les pixels une seule couleur, exprimée en valeur hexadécimale (0xff0000 est rouge, 0x000000 est éteint) :
fwdLights.ledRing1.setAllPixelsColor(0xff0000)
Astuce pour la classe : demandez aux élèves de transformer un nombre en couleur — vert quand une lecture est bonne, rouge quand elle ne l'est pas. Cela rend une valeur de capteur invisible facilement visible depuis l'autre bout de la salle pendant une démonstration.
Si un module ne répond pas
- Vérifiez que le câble est bien enclenché aux deux extrémités et essayez un autre port.
- Confirmez que la breakout board est chargée et allumée, et que le micro:bit est bien inséré.
- Retéléversez votre programme et rejumelez le micro:bit — après une mise à jour du micrologiciel ou de l'extension, les élèves doivent souvent rejumeler l'appareil. Voir « Jumeler votre micro:bit dans MakeCode ».
- Assurez-vous d'utiliser la version actuelle de l'extension — voir « Ai-je la dernière version des blocs de programmation Forward Education? »
- Toujours coincé? Il nous fait plaisir de vous aider — voir « Comment puis-je contacter le soutien? »
Où aller ensuite
- Parcourez les exemples et la référence des blocs de notre extension sur pxt-fwd-edu sur MakeCode.
- Regardez nos courtes vidéos d'installation par module sur la page des tutoriels.
- Le code source des blocs se trouve dans notre organisation GitHub climate-action-kits.
- Les plans de leçon utilisant chaque module se trouvent dans la plateforme d'apprentissage — voir « Comment puis-je accéder aux leçons de la Climate Action Kit? »
- Les modules de remplacement et les photos complètes des modules sont disponibles dans notre boutique — par exemple le capteur d'humidité, le capteur sonar et la breakout board.